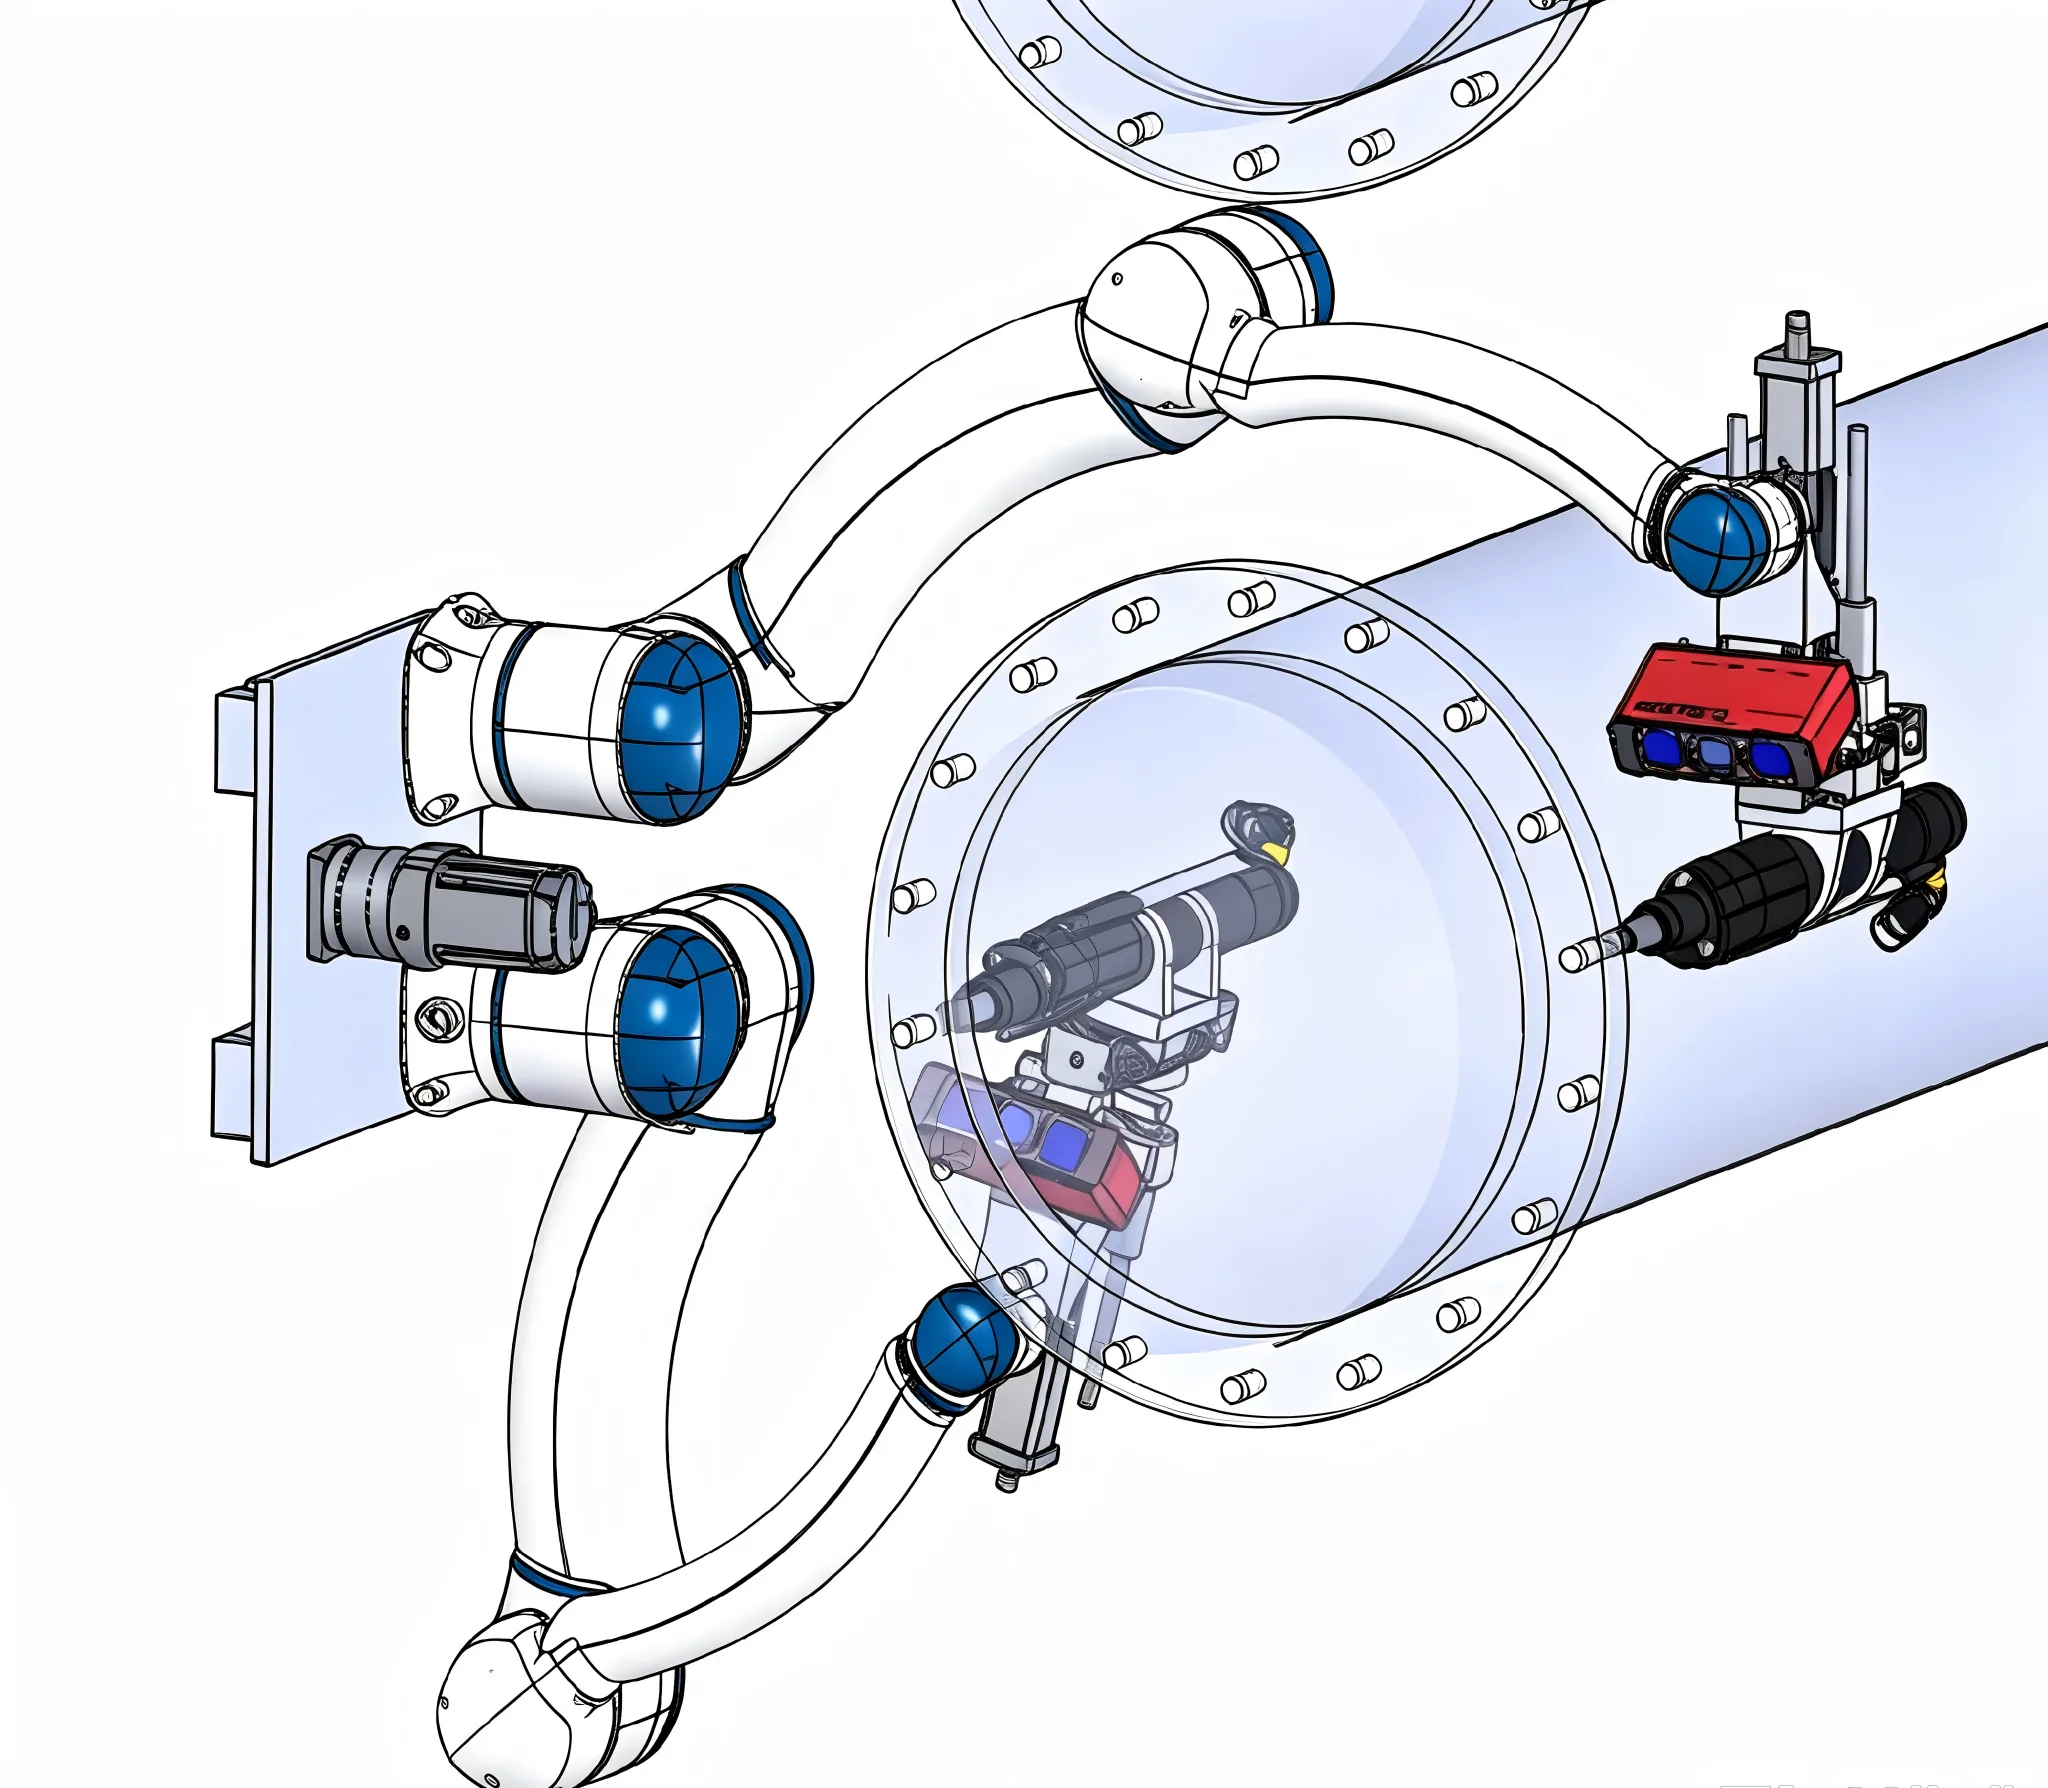
SOLUTION 01GIL 管廊双臂自主作业机器人GIL 管廊双臂自主作业机器人方案。 面向 GIL 管廊内的双臂自主作业需求。方案评估需明确通行空间、作业对象及双臂操作任务,再确定本体、末端工具与控制系统的配置。讨论作业条件 →GIL 管廊双臂自主作业机器人 · 方案示意
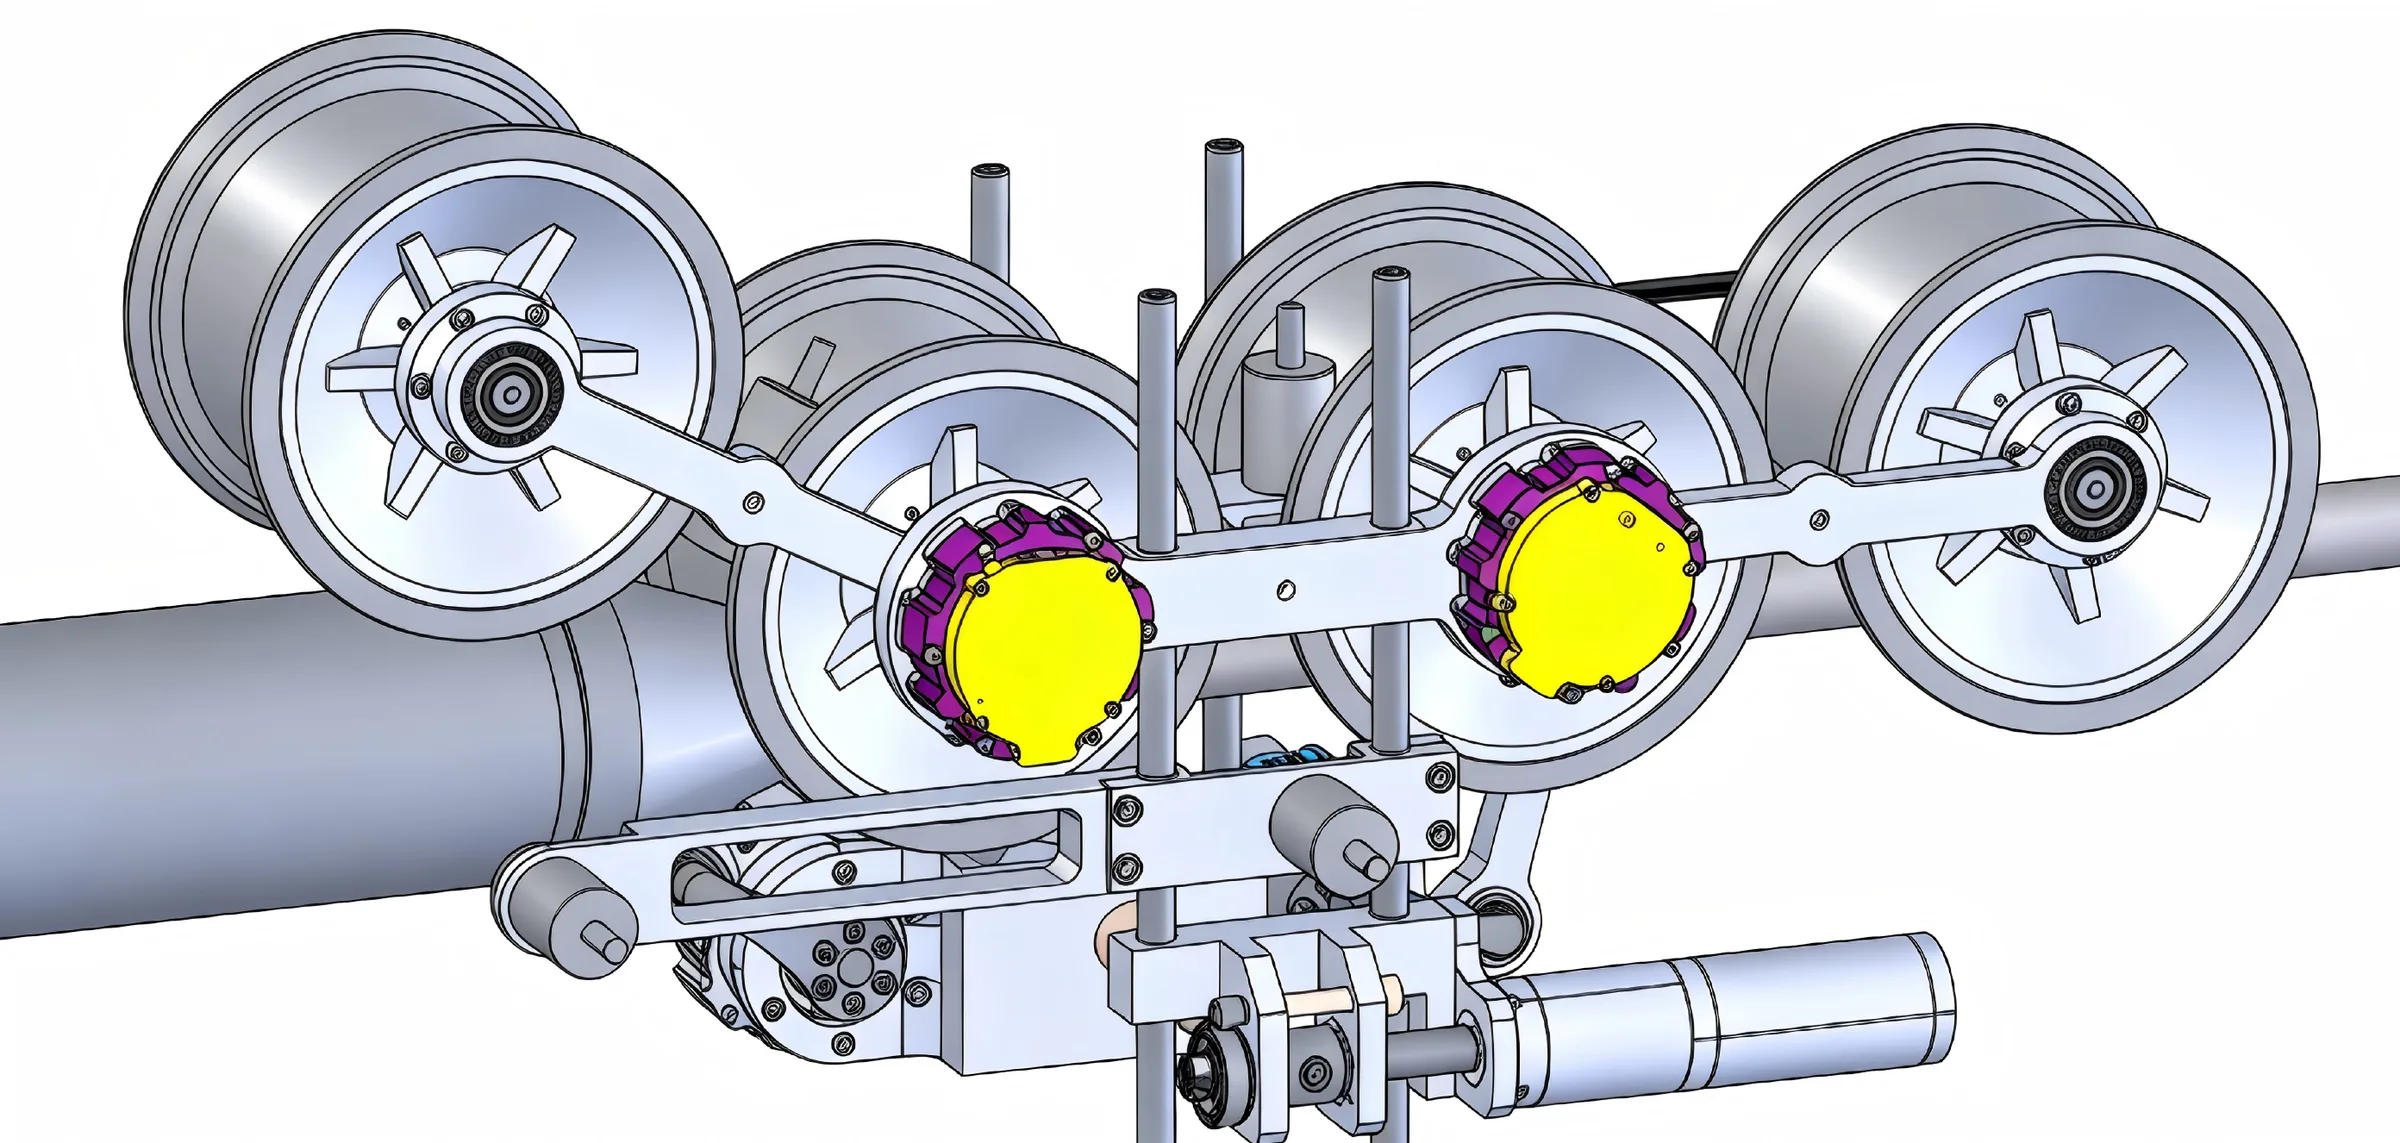
SOLUTION 02在线弧垂检测小车在线弧垂检测小车方案。 面向电力线路的在线弧垂检测需求。需结合线路条件、测量对象与现场运行要求,评估小车行走、检测模块和数据接口的适配方式。讨论作业条件 →在线弧垂检测小车 · 方案示意
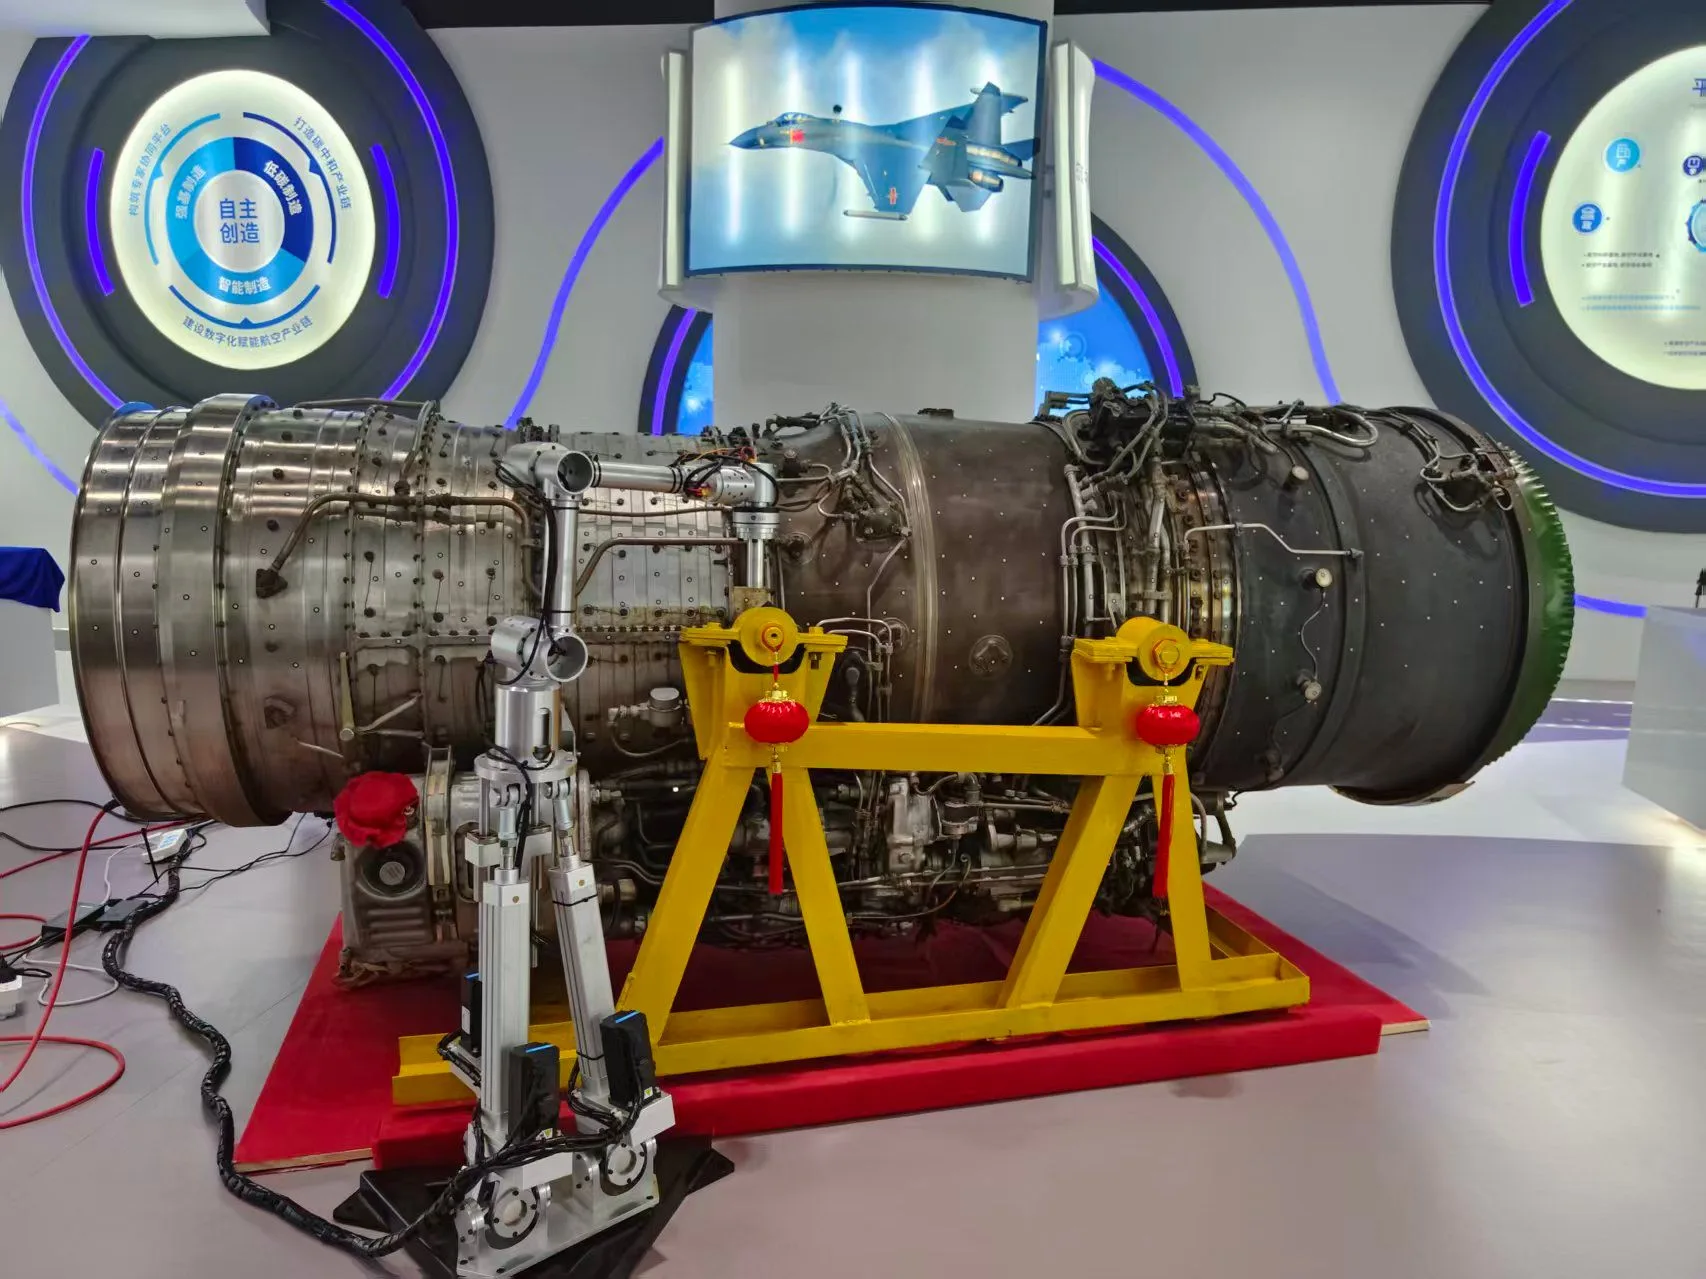
SOLUTION 03飞机发动机管路缺陷检测机器人飞机发动机管路缺陷检测机器人。 面向飞机发动机管路的缺陷检测需求。围绕管路尺寸、待检部位与缺陷样本,评估机器人运动、检测方式和结果记录的系统配置。讨论作业条件 →飞机发动机管路缺陷检测机器人 · 设备实拍
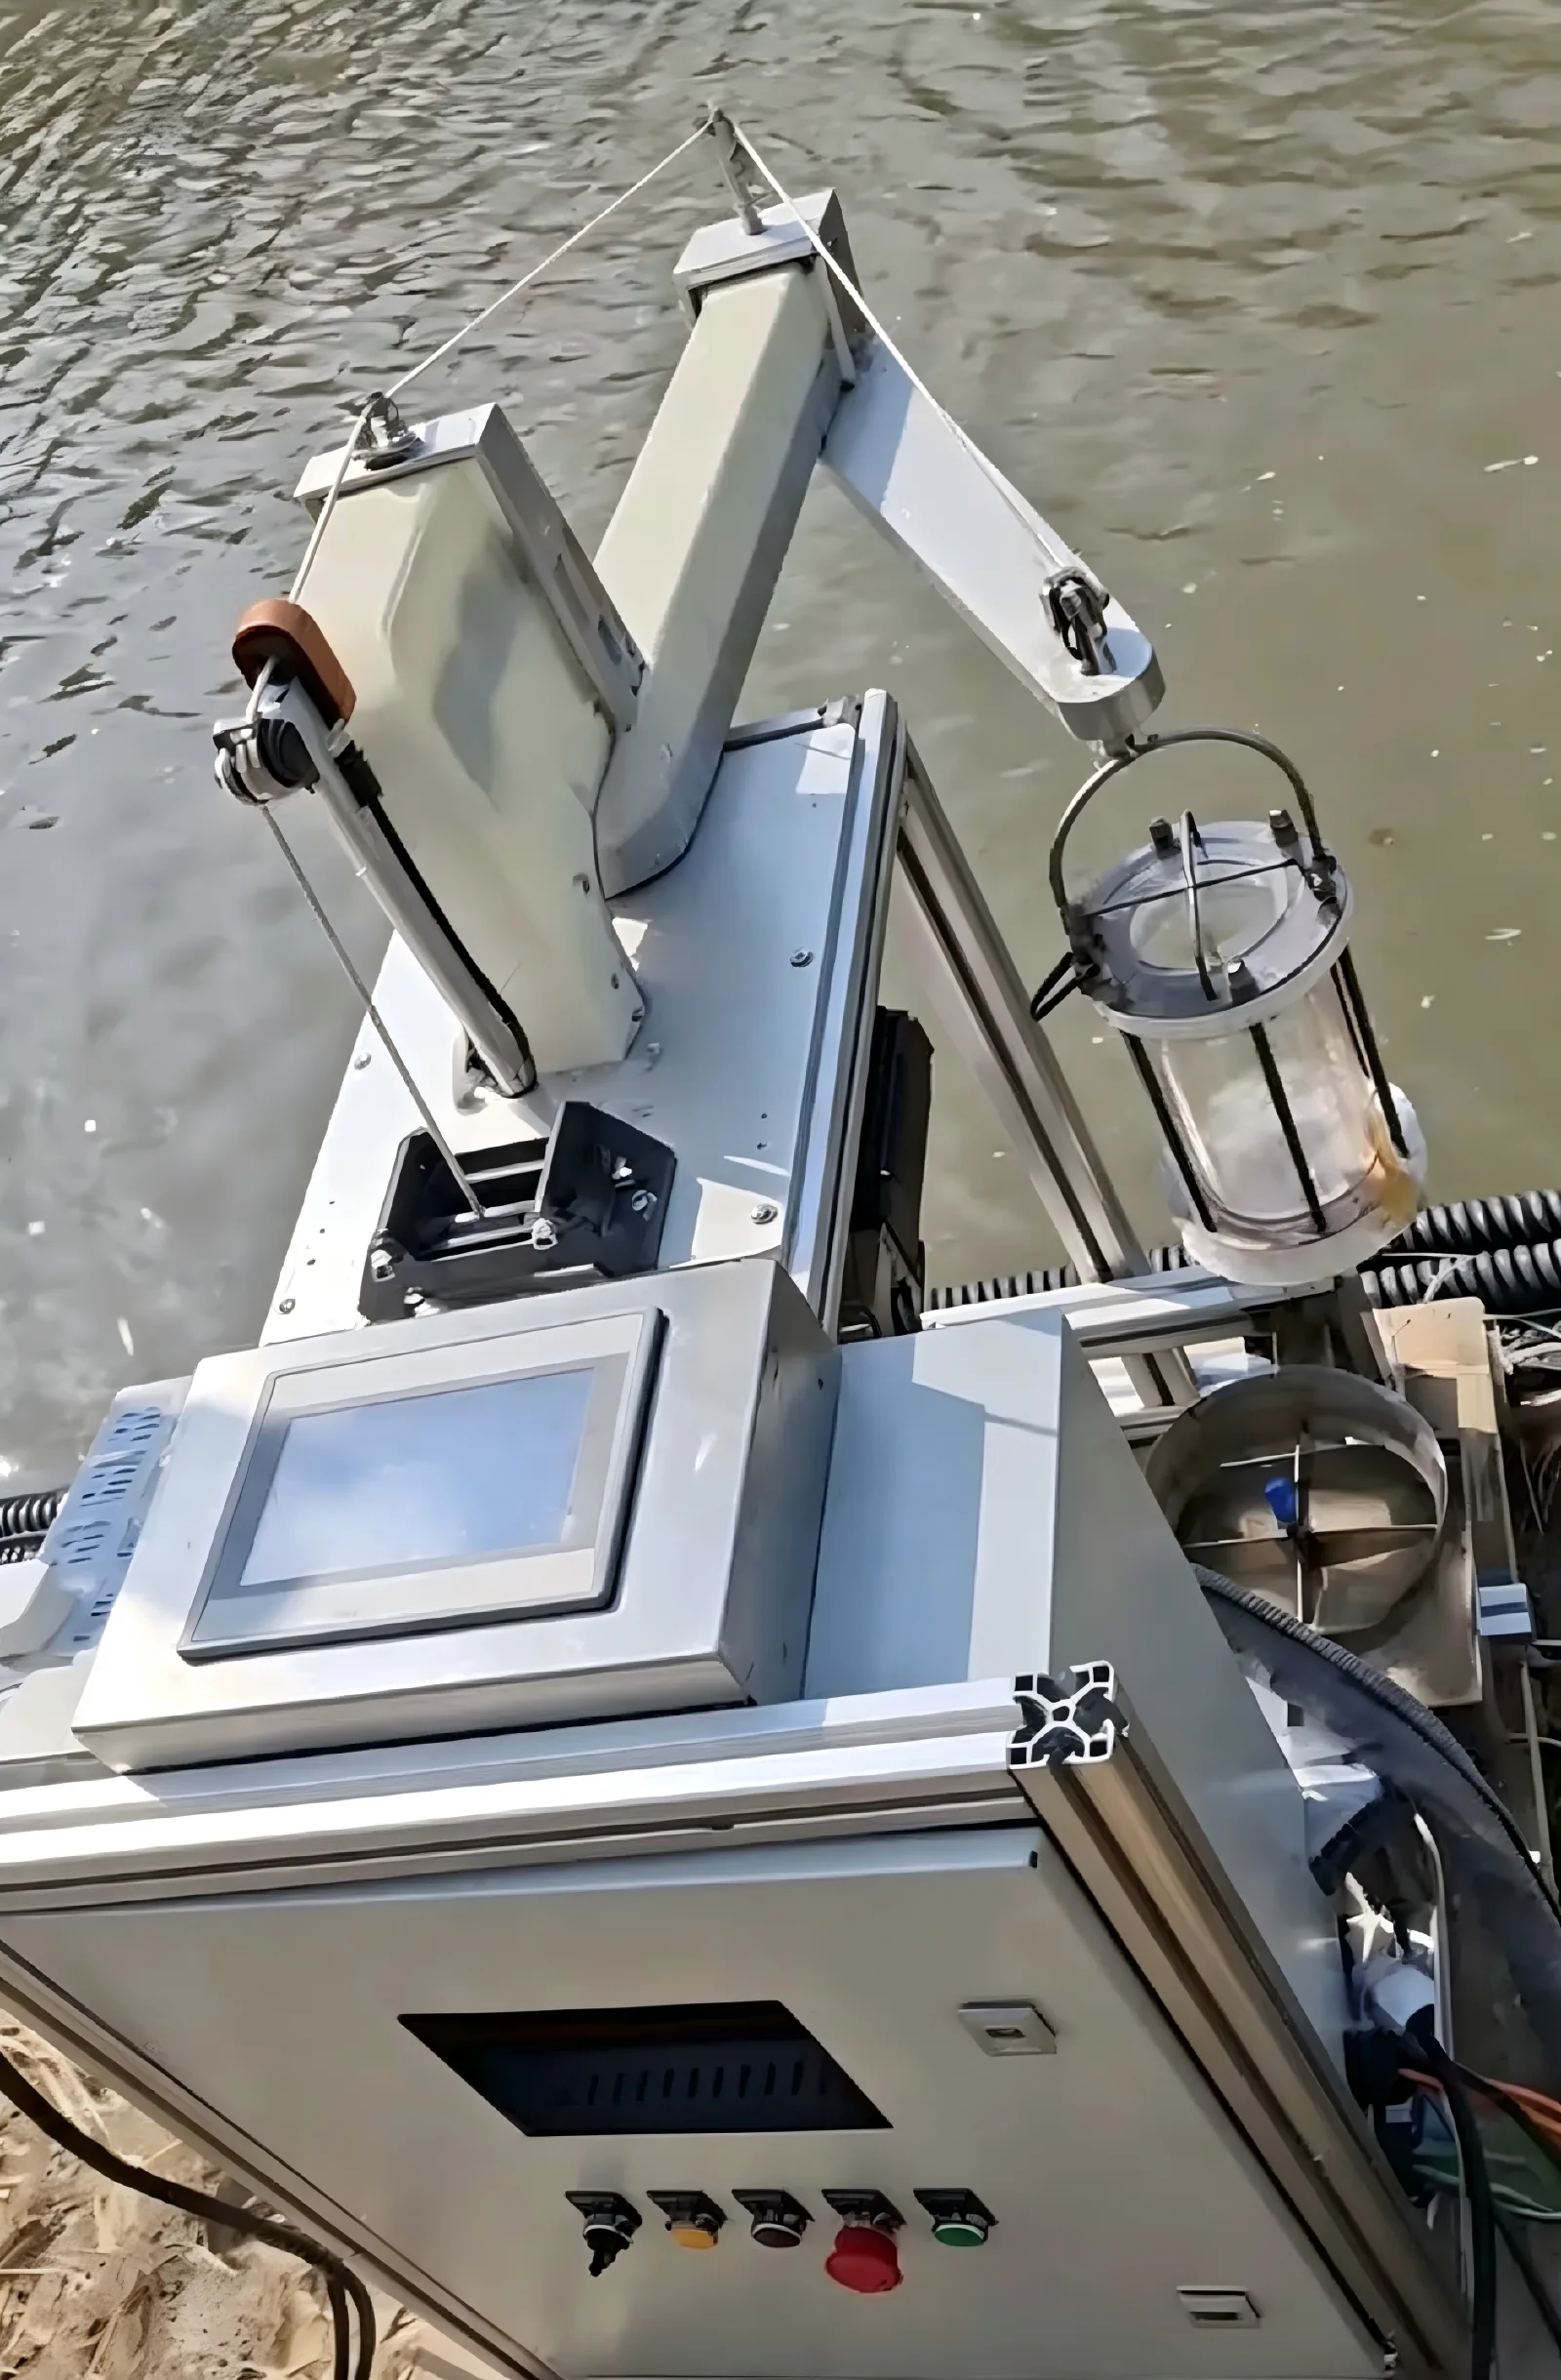
SOLUTION 04污水自动采样机器人污水自动采样机器人。 面向污水自动采样需求。围绕采样位置、水样条件、采样频次与容器要求,评估机器人本体、采样执行机构和控制流程的配合。讨论作业条件 →污水自动采样机器人 · 设备实拍
 联系浩科