SOLUTIONS / ENGINEERING IN CONTEXT

Special-Purpose Robots

Robotic solutions for utility corridors, power inspection, pipe inspection and automatic sampling.

Discuss Your Application

SOLUTION 01

Dual-arm autonomous robot for GIL utility corridors

A dual-arm autonomous robotic solution for GIL utility corridors. For autonomous dual-arm work in GIL galleries. Define access space, workpieces and manipulation tasks before selecting the robot, end tooling and control configuration.

Discuss Operating Conditions →
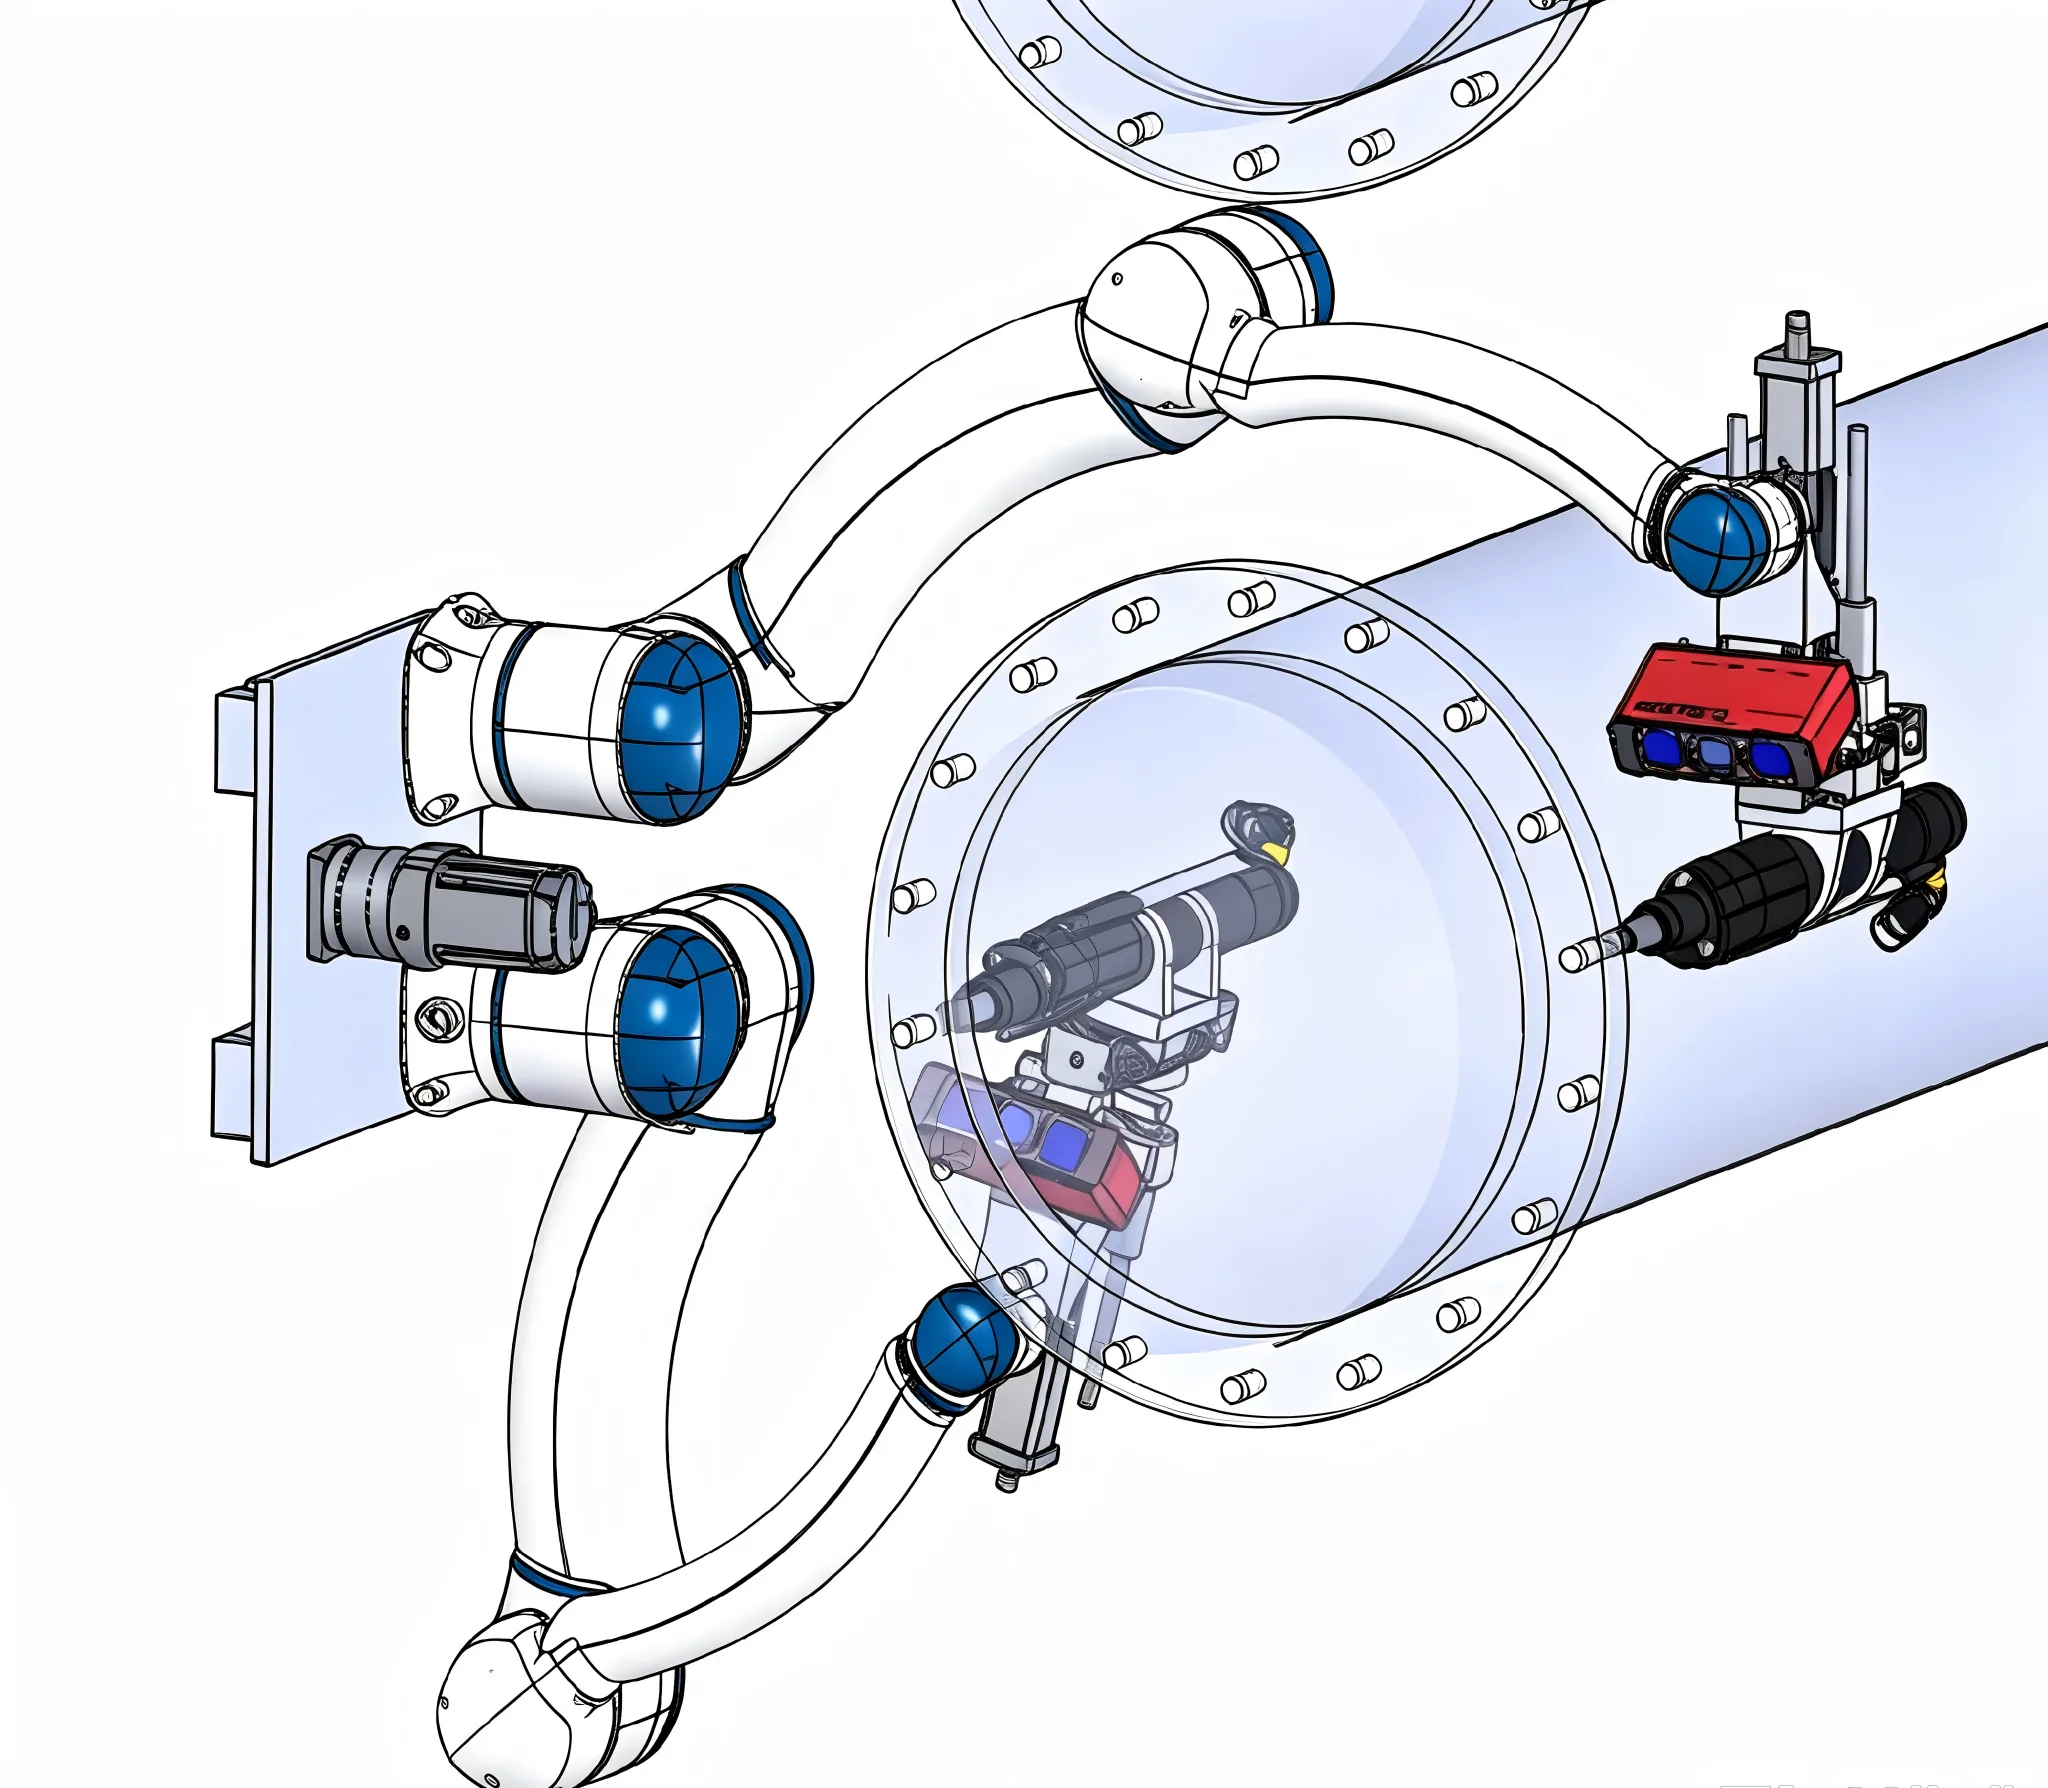
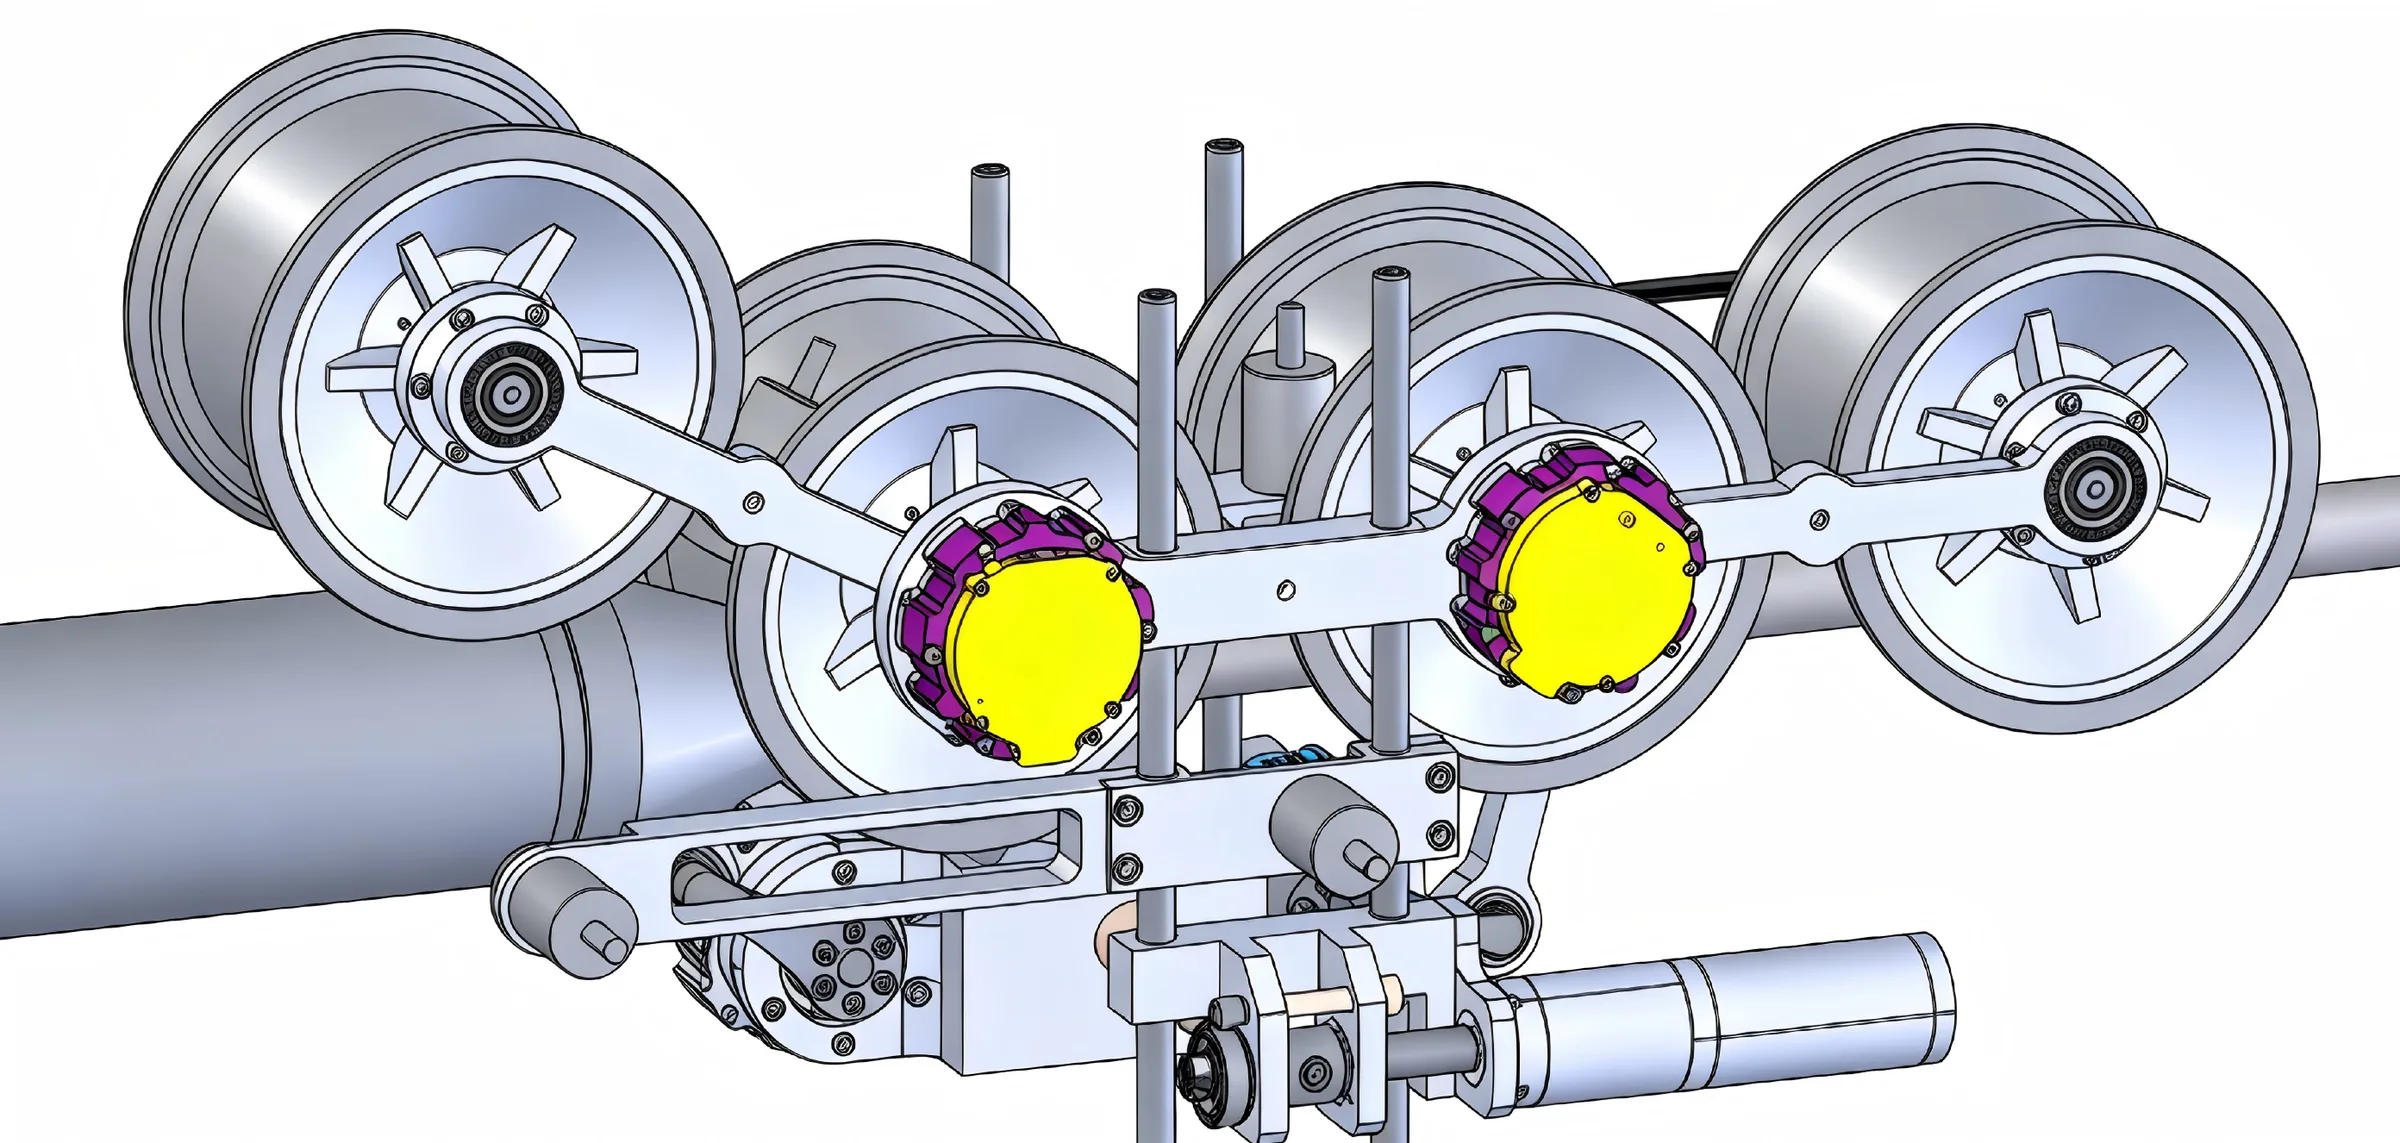
Special-Purpose Robots — schematic
Special-Purpose Robots — schematic · Concept illustration

SOLUTION 02

Online conductor sag inspection vehicle

An online conductor sag inspection vehicle concept. For online sag inspection of power lines. Assess trolley travel, sensing modules and data interfaces against line conditions, measurement targets and operating requirements.

Discuss Operating Conditions →
Special-Purpose Robots — schematic
Special-Purpose Robots — schematic · Concept illustration

SOLUTION 03

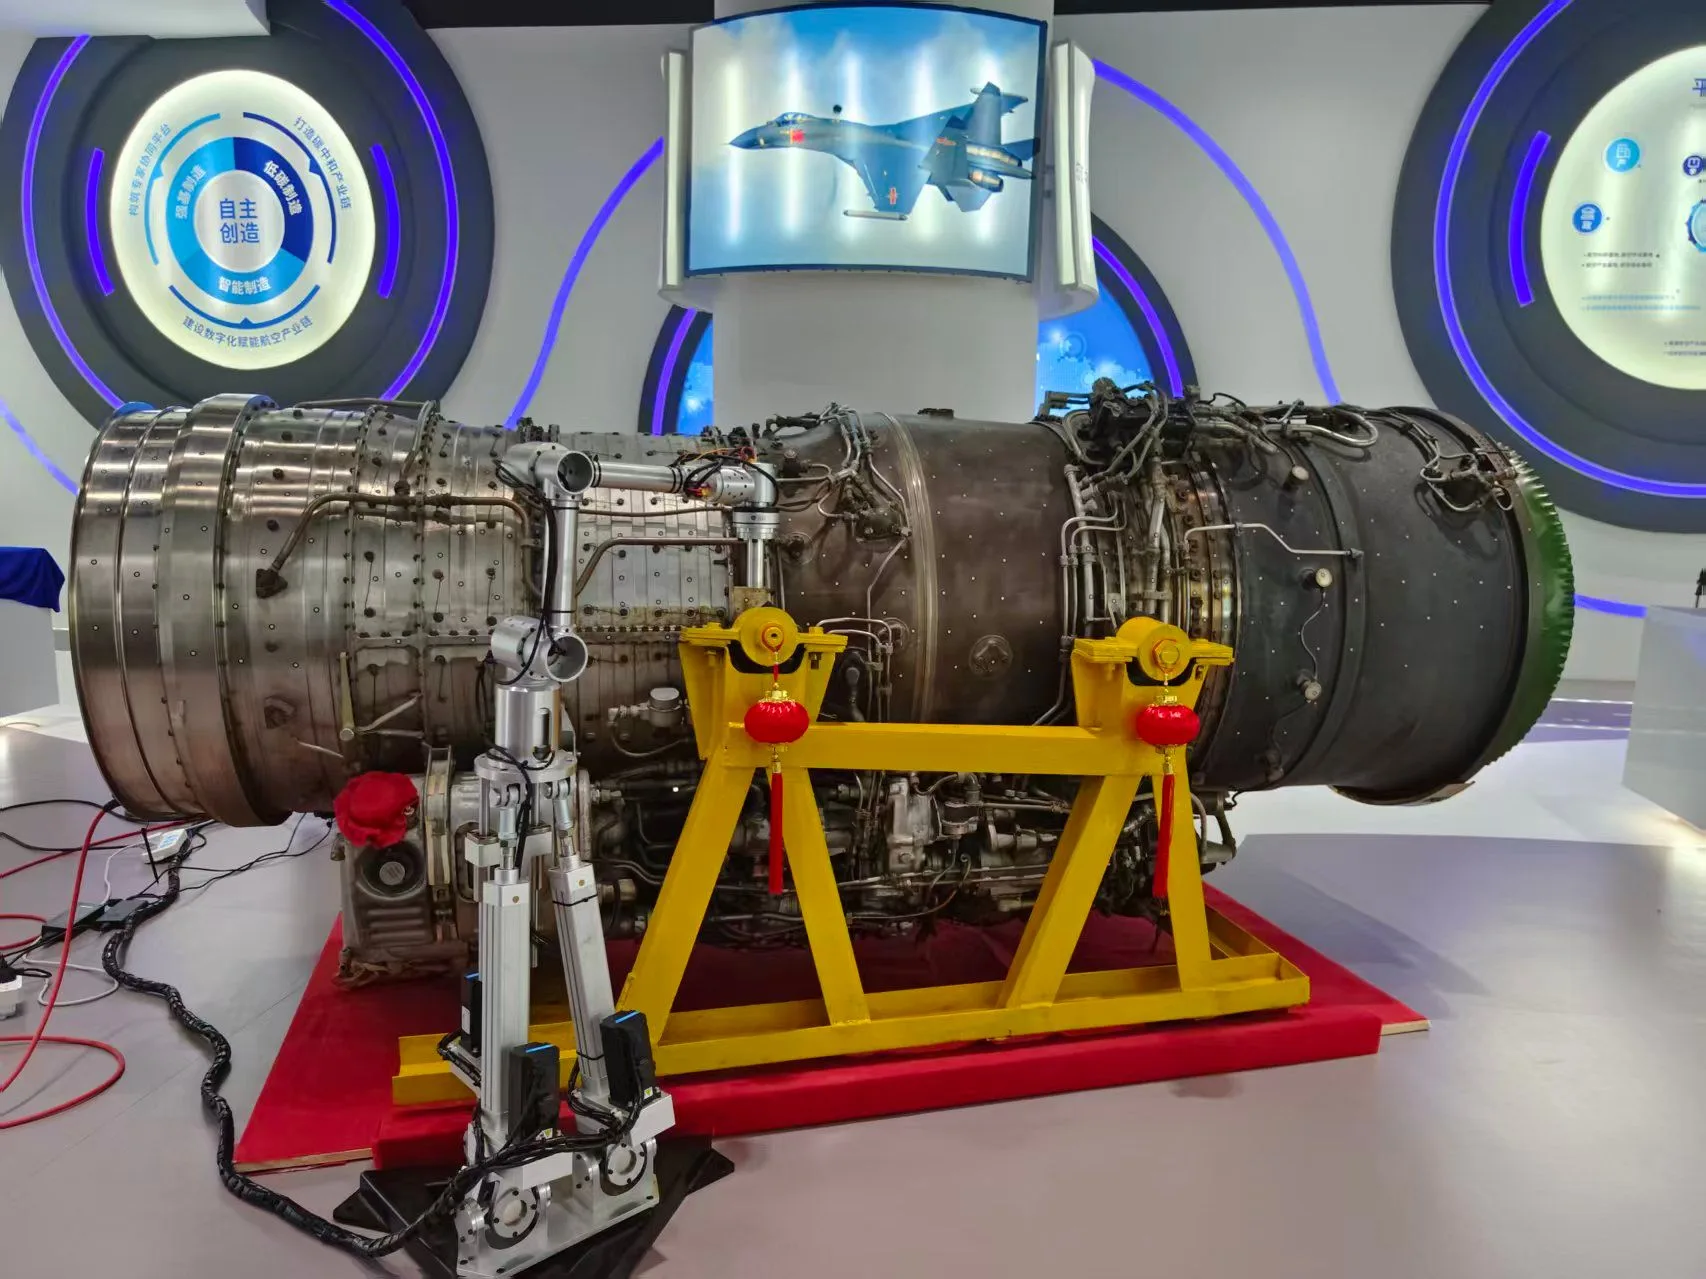
Aircraft-engine pipe defect inspection robot

A robot for defect inspection of aircraft-engine piping. For aircraft-engine pipe defect inspection. Assess robot motion, inspection methods and result recording against pipe dimensions, inspection areas and defect samples.

Discuss Operating Conditions →
Special-Purpose Robots — equipment photograph
Special-Purpose Robots — equipment photograph · Equipment photograph

SOLUTION 04

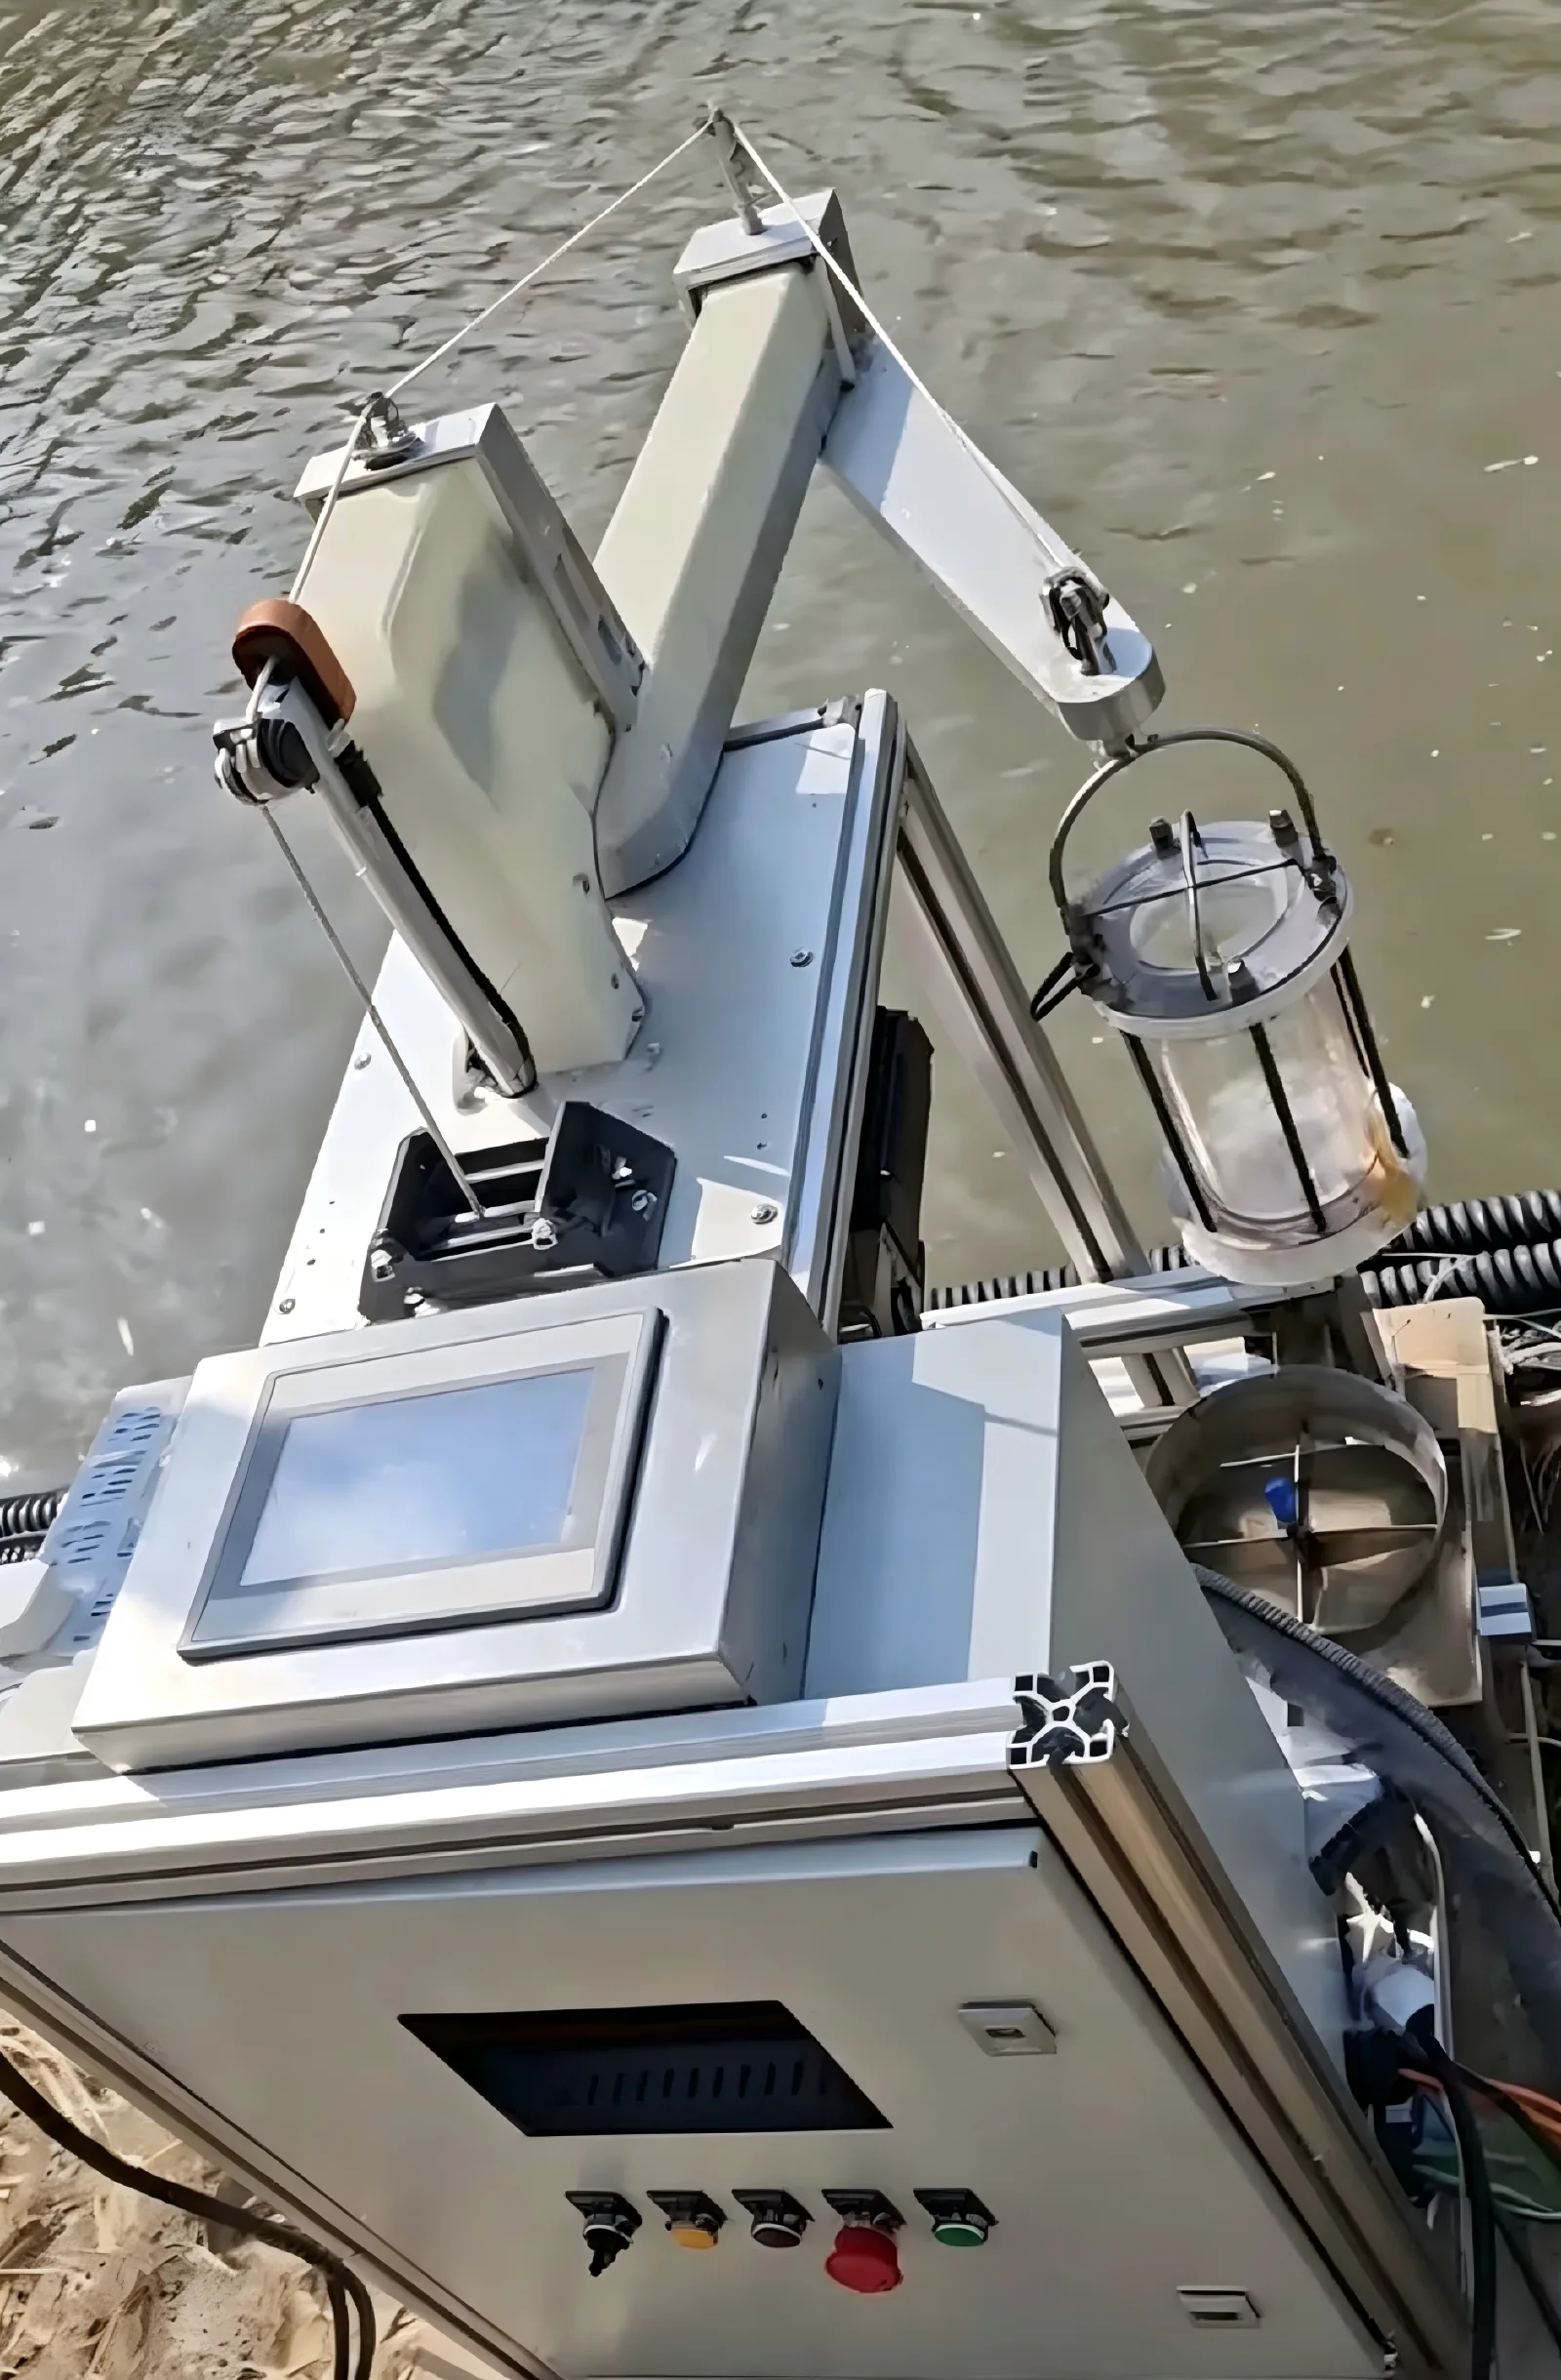
Automatic wastewater sampling robot

A robotic solution for automatic wastewater sampling. For automated wastewater sampling. Assess the robot, sampling mechanism and control process against sampling locations, water conditions, frequency and container requirements.

Discuss Operating Conditions →
Special-Purpose Robots — equipment photograph
Special-Purpose Robots — equipment photograph · Equipment photograph

TALK WITH HULK ROBOT

Start with your process.
Let’s define your next intelligent equipment solution.

13962620333zjq@hulkbot.comTaicang, Suzhou, Jiangsu, China
Contact Us